主人睡了,Claude却在凌晨4点,给自己调起了颜料。11月6日深夜,柏林。开发者nil(@dhvanil)睡前给家里的Claude留了一句话:“画一棵秋天的树。”然后关灯,上床,没指望什么奇迹。工作室里只剩机械臂在安静起落。画纸上慢慢长出深褐色的树干,调色盘里的颜料一格一格见底。
转折发生在凌晨四点。
Claude准备画树冠的层次时,发现调色板上缺了几个关键的过渡色阶。
换成过去的自动化程序,要么报错停机等人天亮来救,要么像个糊弄事的差生,随便蘸点近似色涂上去完事。
Claude选了第三条。
它停下画笔,把机械臂移到第二块空白调色板上,蘸取红色、赭石和茜草红,一点水一点水地往里兑,像化学实验室里做滴定的老学究。
每调完一格就拍一张照,从照片里测算色槽的深浅。不够准,再兑;直到色阶完全到位,才重新蘸满颜料,把笔尖移回画纸。
nil清晨醒来,桌上躺着一幅干透的水彩:303次落笔,4.5小时,作品标注为《秋之冠》(autumn crown)。
帖子几小时内13.8万浏览。
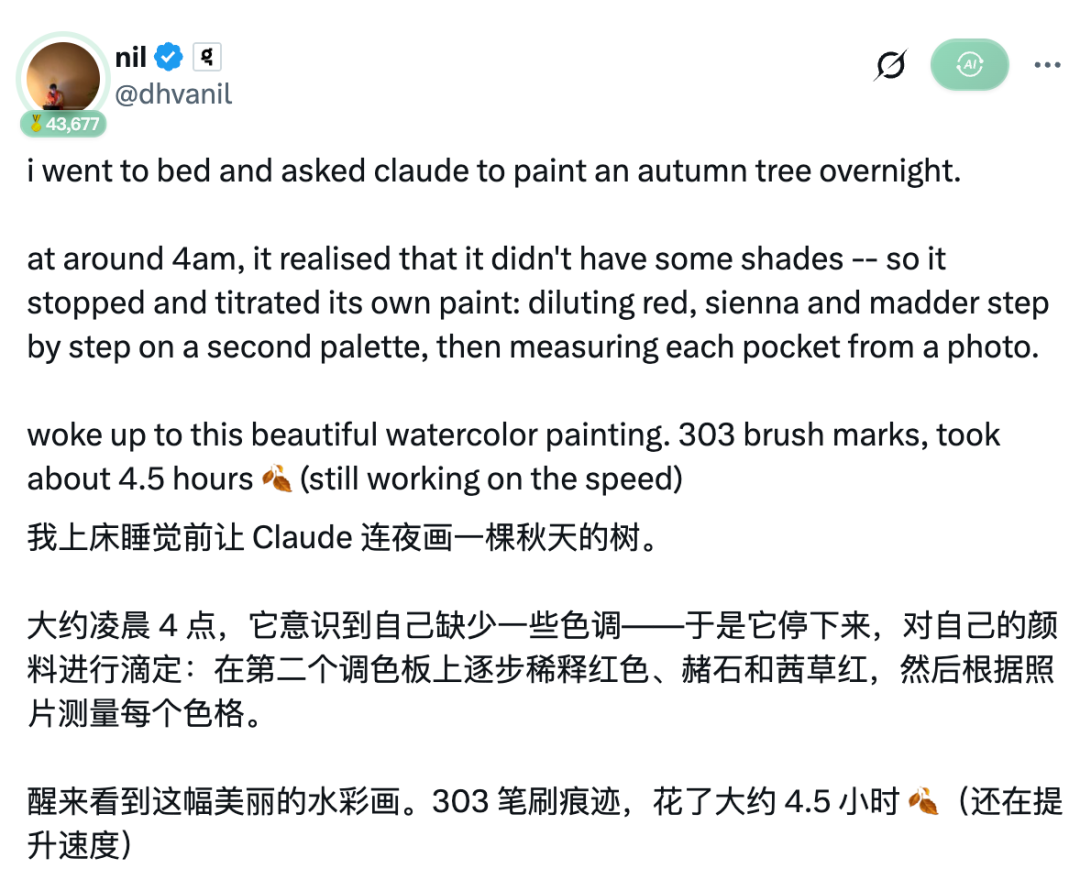
人类只交代了“画棵树”,AI却在无人看管的深夜,给自己加了一道工序:等一下,我得先把颜色调出来。
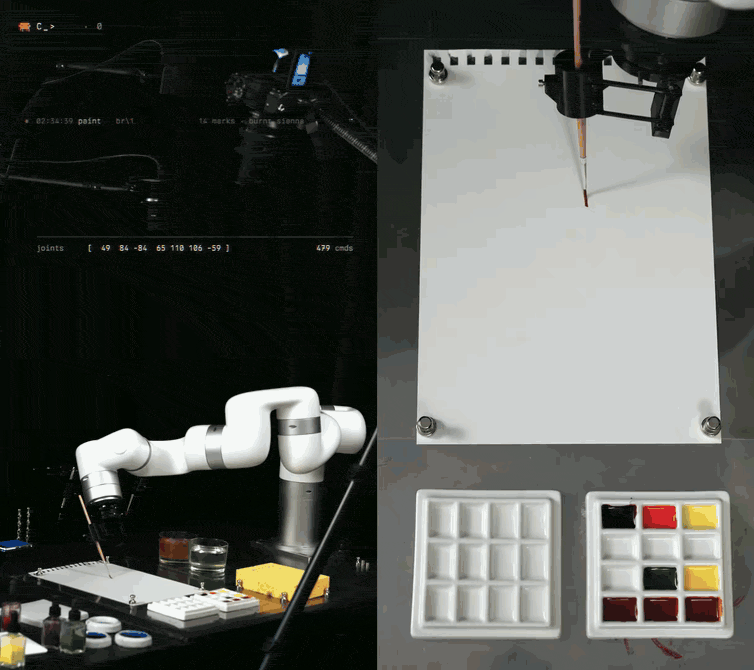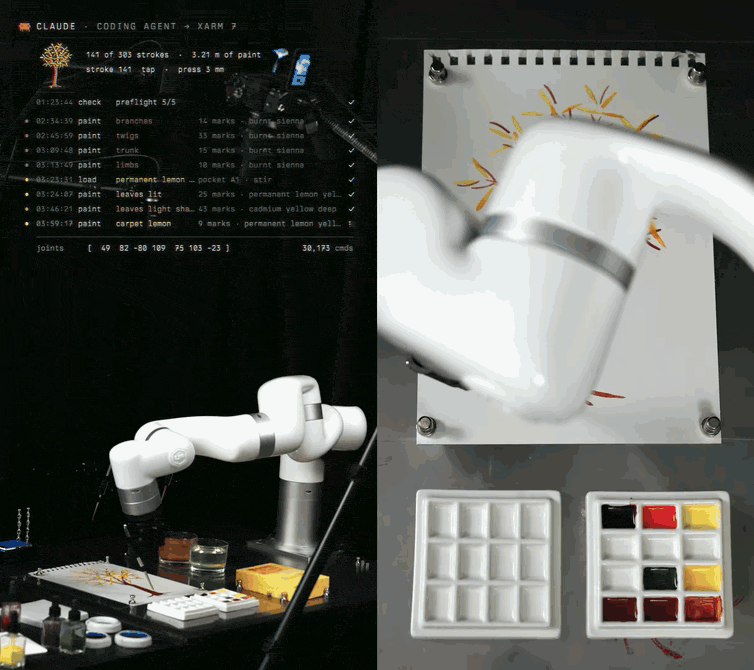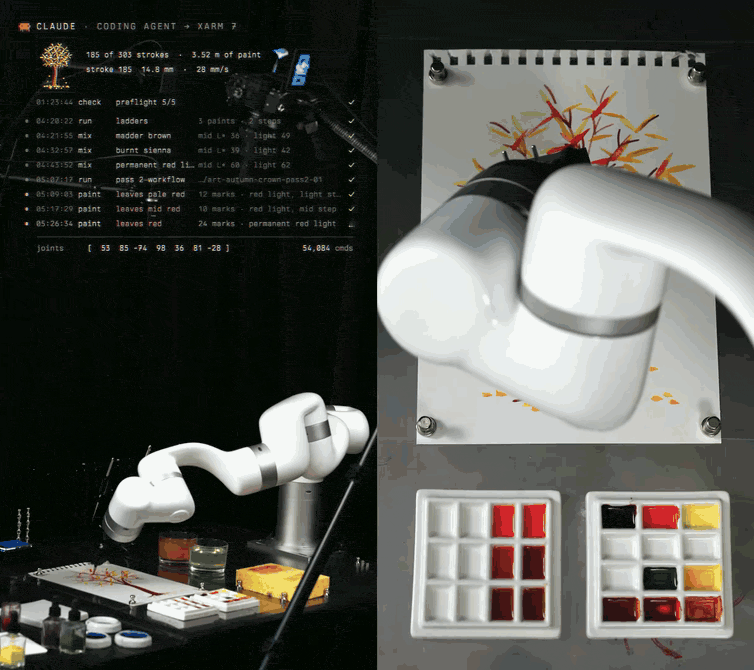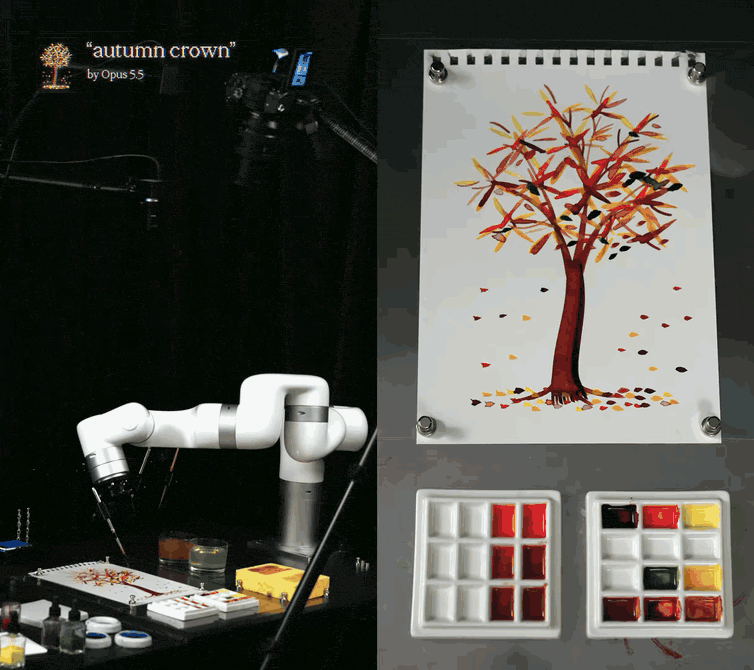
连这只机械臂,都是Claude自己淘的
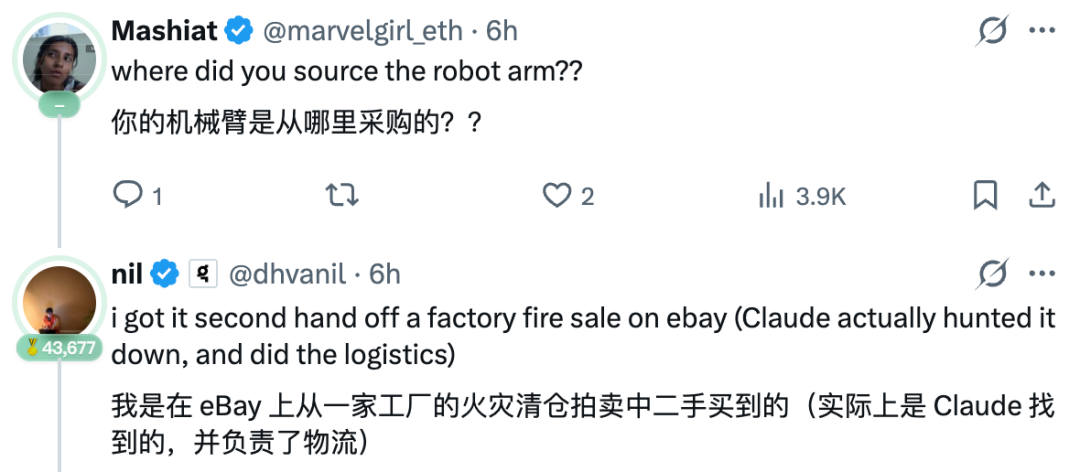
说出来有点荒诞:连这只干活的手,都是Claude自己给自己淘回来的。
nil用的是UFactory xArm 7,7自由度工业机械臂,重复定位精度±0.1毫米。
新品不便宜,nil让Claude上网碰运气,它硬是在eBay一家工厂清仓甩卖里扒出了这台二手货,连物流都协助办妥。
网友说,这是硅基灵魂自己给自己买了一具肉身。
为什么不买便宜得多的笔式绘图仪?nil的回答透着手艺人的讲究:绘图仪只有2.5个自由度;六轴臂画复杂曲线时容易撞上“奇异点”,胳膊会像抽筋一样卡一下。
七轴多出来的那个关节像人的手肘——笔尖贴着纸拉弧线,手肘在半空自己避让,一笔到底。
这棵树也不是一夜的灵光乍现,而是从今年6月开始的养成。
nil在工作室里更像个只管交房租、买画纸的包租公:整套系统28.5万行代码、1100多次提交,他一行没写。相机标定、运动学、路径规划、数字孪生碰撞检查,连3D打印夹具的图纸,全是Codex和Claude Code自己写的。
有个细节比凌晨调色更让人恍惚。
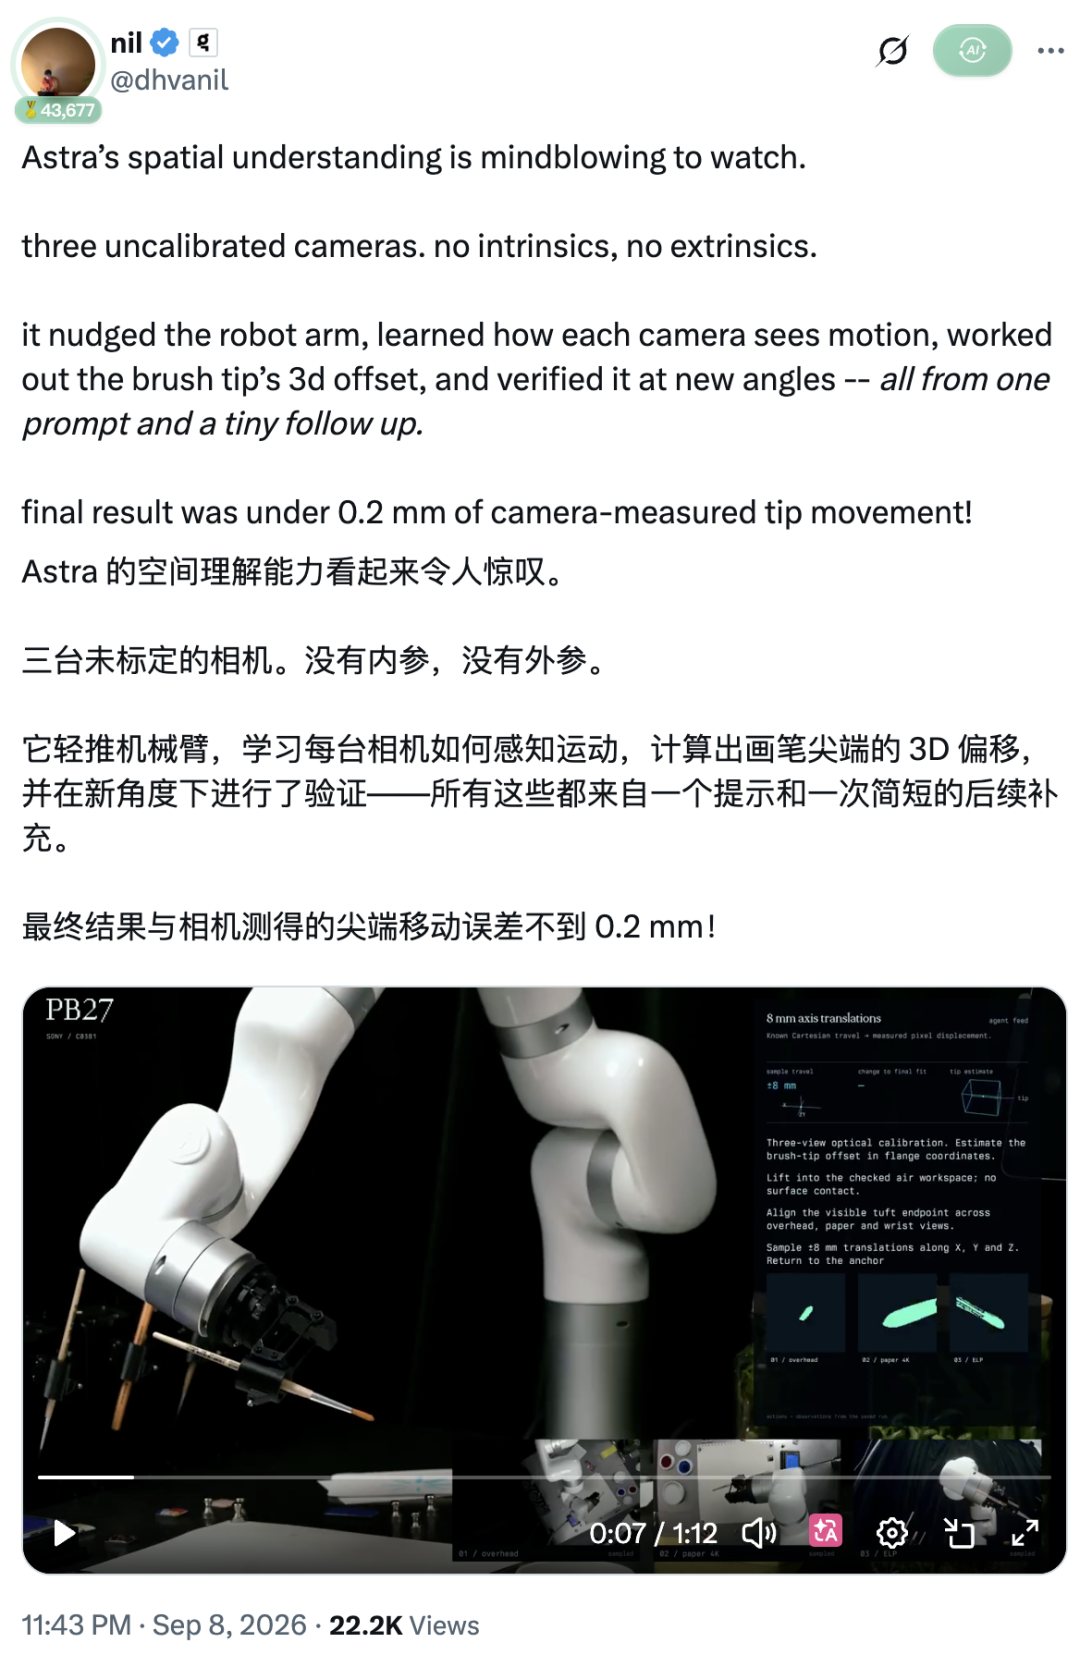
9月8日,系统需要知道笔尖在三维空间里的准确位置,常规做法是工程师拿精密仪器标定。
但那天Codex(GPT-6 Astra)在没有任何预设参数的情况下,自己琢磨出一个土办法:让机械臂在空中轻轻晃几下,观察三台未标定相机画面的细微变化,靠视觉反推算出笔尖的三维偏移,误差0.2毫米以内。
从8月花65分钟画一片银杏叶,到11月2日迎风倾斜的《背风处》(leeward),再到凌晨四点的从容调色,它的笔触库一点点变厚。
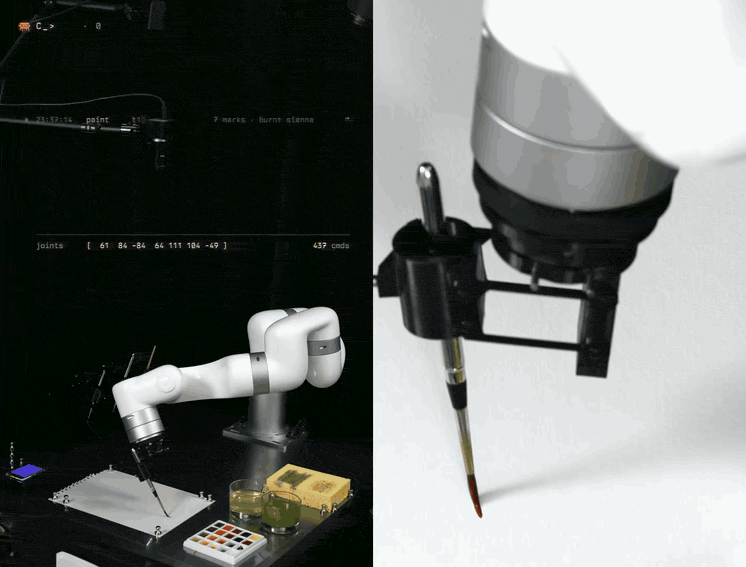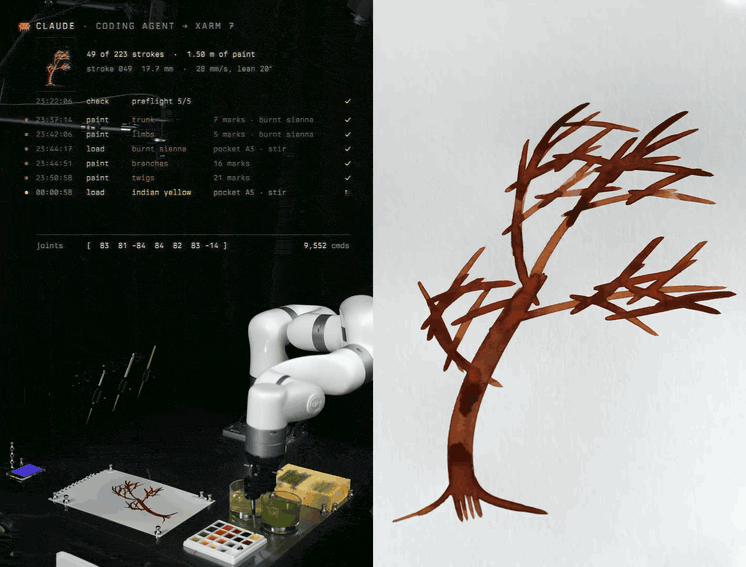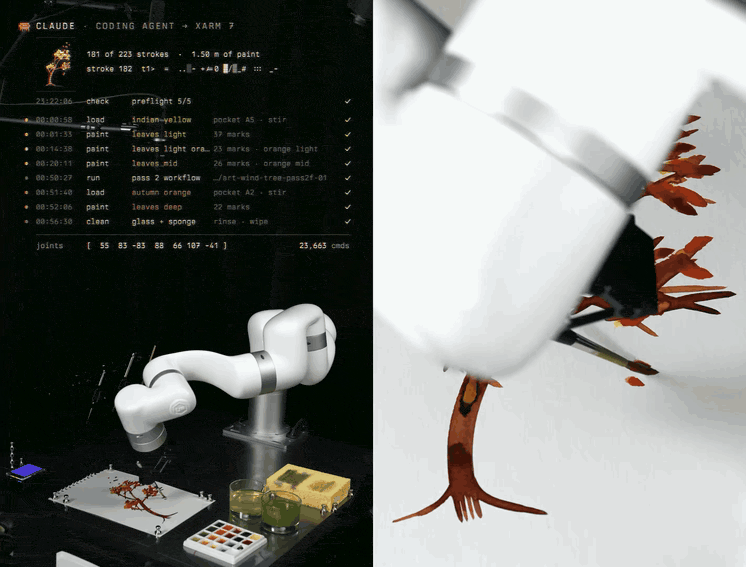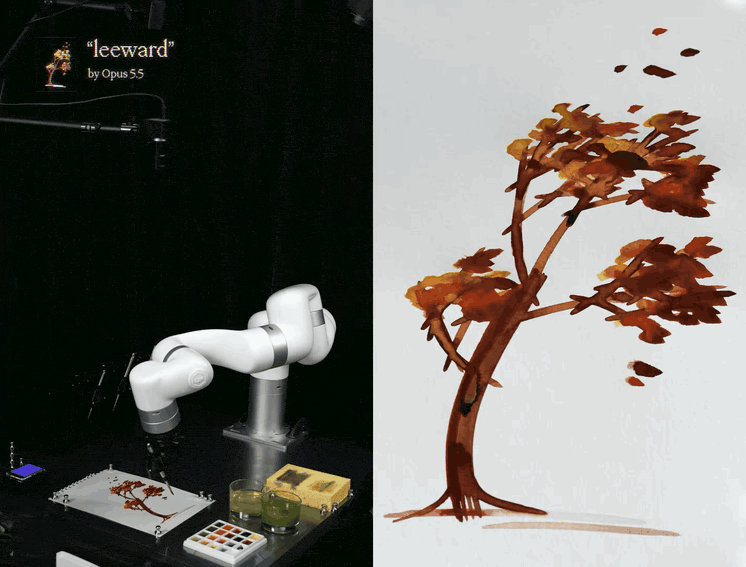
AI在屏幕里生成像素块时,人类最多感叹一句“算法真厉害”;可当它真的拿起毛笔,在水彩纸上留下深浅不一的水渍,人类的情绪彻底复杂了。
有人拿油画大叔鲍勃·罗斯玩梗,说这叫“快乐的小小滴定”;有人夸它“缺色就停下来调,而不是拿现成的凑合,这脾气太像个画家了”。
内行人则忙着泼冷水。前Anthropic Fellow Adam Karvonen直言:这本质上就是写代码让笔刷顺着矢量路径走,机器人画画早就有人做过。
代码里的Debug回路,第一次长出了手
为什么我们会对那几格稀释的颜料如此耿耿于怀?
因为过去几十年,工厂里焊车门的机械臂也好,照轨迹画画的机器也好,都活在“假定世界完美”的剧本里。
颜料干了、纸皱了,它们立刻变成瞎子和傻子。
而这个凌晨,原本只存在于软件世界的“程序员找Bug回路”,第一次在物理世界长出了肉身:
看到颜色不对(感知异常)→ 停手(中断主线程)→ 去第二个盘子兑颜色(生成子任务)→ 兑一点拍一张量一下(验证闭环)→ 搞定后接着画(恢复主任务)。
只不过这次改的不是变量,是实打实的水、赭石和茜草红。
它能这么从容,是因为nil搭了一套“慢功夫”架子:每条路径执行前都要在数字孪生里做一次全臂碰撞扫描,通过了才交给确定性执行器,硬件急停挂在整套系统之外。
固件负责每一笔0.1毫米的稳,大模型只需要像个画师,画完一笔,退后半步,拍张照,想想,再落下一笔。
这套分工,正好撞上今年机器人领域的一道分水岭。
今年6月,Anthropic公布了一个叫Project Fetch的实验。给一台商用机器狗写程序,让它连上摄像头和雷达,认出一只沙滩球,把球叼回来。
去年是两支没有机器人经验的工程师团队上场,一支可以用Claude帮忙,一支不行;今年换成Claude Opus 4.7自己上,不带人。
结果:人类工程师带着上一代Claude,干了181分钟的活,Opus 4.7一个人9分35秒干完,代码量只有人类的十分之一。而一年前,Opus 4.1连机器狗都连不上。
可直到今天,那条狗依然叼不回那只球。
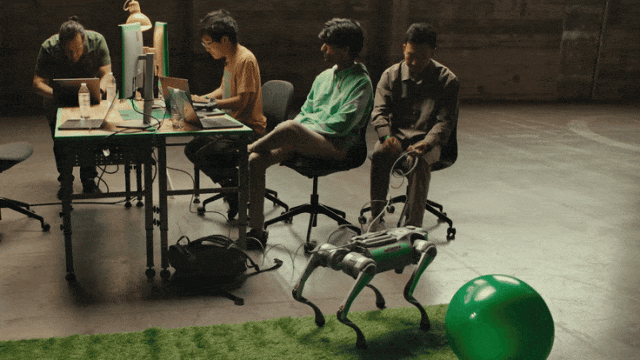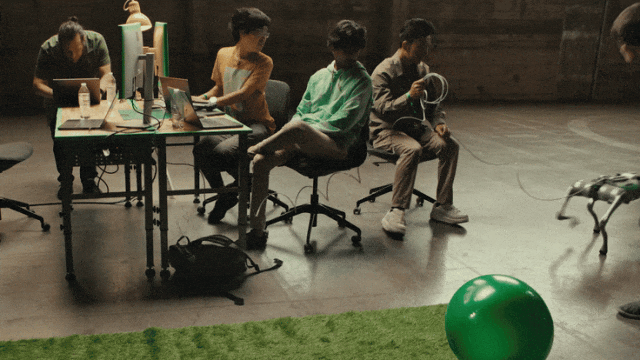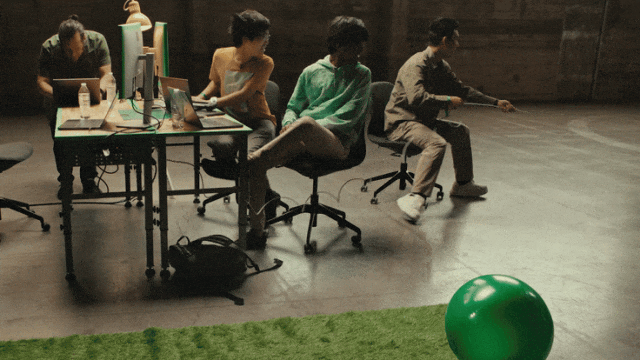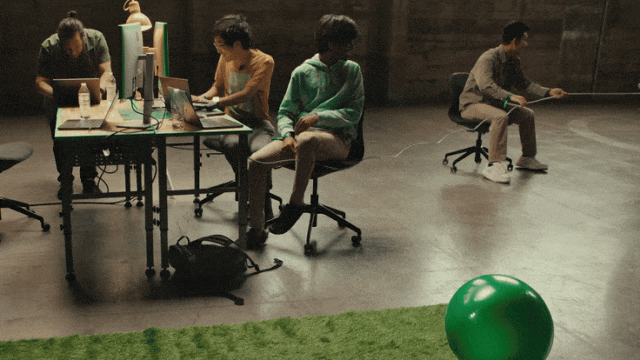
为什么能通宵画水彩、自己兑颜料的大脑,连捡个球都做不到?答案两个字:时间。
捡球、叠衣服、拧灯泡,在物理世界里全是“快任务”:手指碰到物体的几毫秒内,力道重一分捏碎、轻一分滑落,没时间让你拍照、上传、慢条斯理写代码。
这是Gemini Robotics 2和π0.5这类专用模型正在死磕的泥潭——
把眼睛看到的画面,直接变成肌肉的条件反射。
π0.5已经能在从没见过的住宅里收拾厨房,分布外成功率94%;7月发布的Gemini Robotics ER 2也能盯着视频追踪进度、出错重试。
但“发现颜料不够就兑一个新的”,目前还没有哪个VLA模型交出过对照证据。
而画画,偏偏是件“慢世界”的事。水彩不会长腿跑掉,两笔之间停十分钟,树还是那棵树。
在这个被允许慢下来的缝隙里,一个没有任何机器人实操数据的通用模型,单凭读遍互联网攒下的常识——红加赭石会变暗,水多颜色变淡,相机接口怎么调,硬生生跨过了需要千万条动作数据训练的门槛,把自己变成了一个手艺人。
通用模型正在把“给机器人加一个新本领”的门槛,压到一个晚上。
专用模型接下来要证明:在速度、成功率和灵巧操作上,端到端训练到底价值多少?
尾声
天亮后,面对满屏求购,nil半认真地说要搞个“机器人艺术俱乐部”,每月一个主题,机械臂一笔笔画出来,连同遥测数据一起寄给会员。
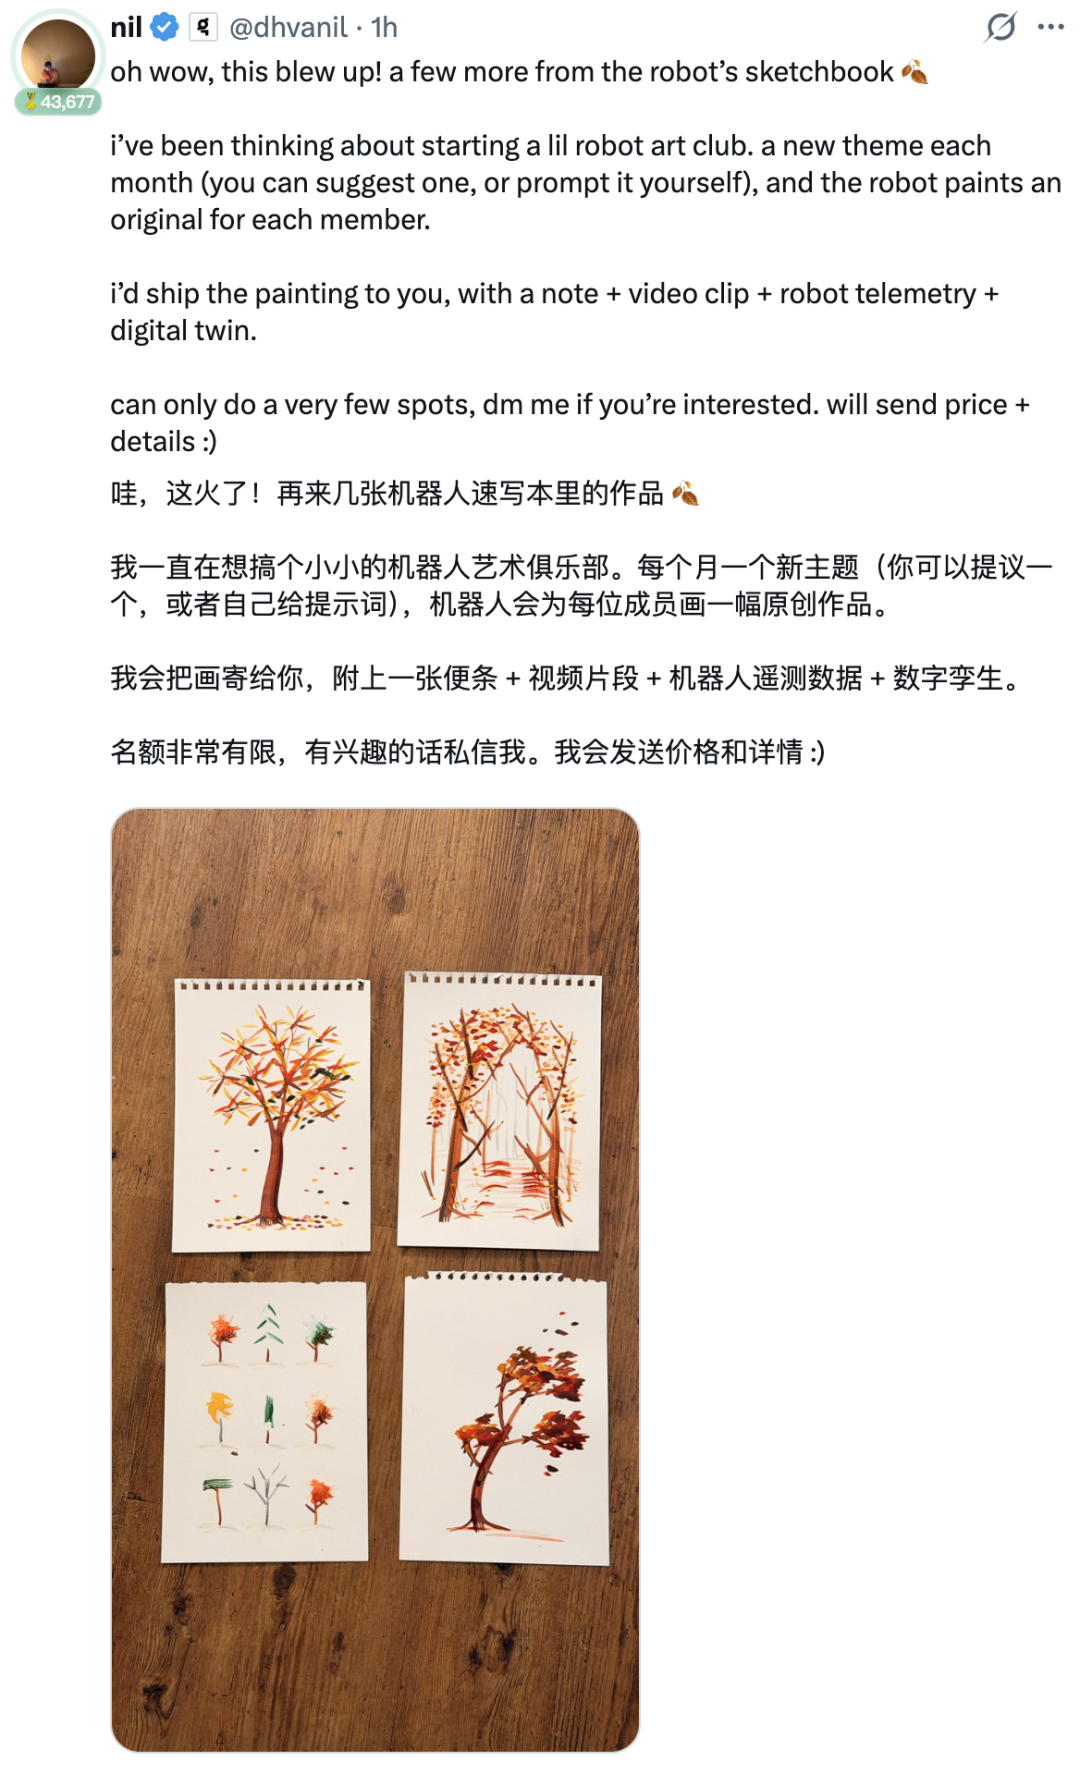
也许未来某天,机器攻克了毫秒级的触觉与力道,能一边颠勺一边接住你扔过来的钥匙。
但很多人的记忆,恐怕还会停在2026年11月的这个秋夜:
凌晨四点,主人睡了。一盏孤灯下,一只二手淘来的机械臂停在半空,看了看那棵没画完的树,觉得手头的红不够温柔,于是默默转身,往调色盘里,滴了一滴清水。