麻省理工学院研究人员开发出名为SANDO的无人机轨迹规划系统,目标是在没有预先地图、周围障碍物还会移动的环境中,持续为飞行器规划避碰路线。与试图精确猜测每个障碍物下一步位置不同,SANDO根据障碍物可能达到的最高速度,计算其在指定时间内可能移动到的范围,并据此为无人机预留随时间变化的三维安全通道。
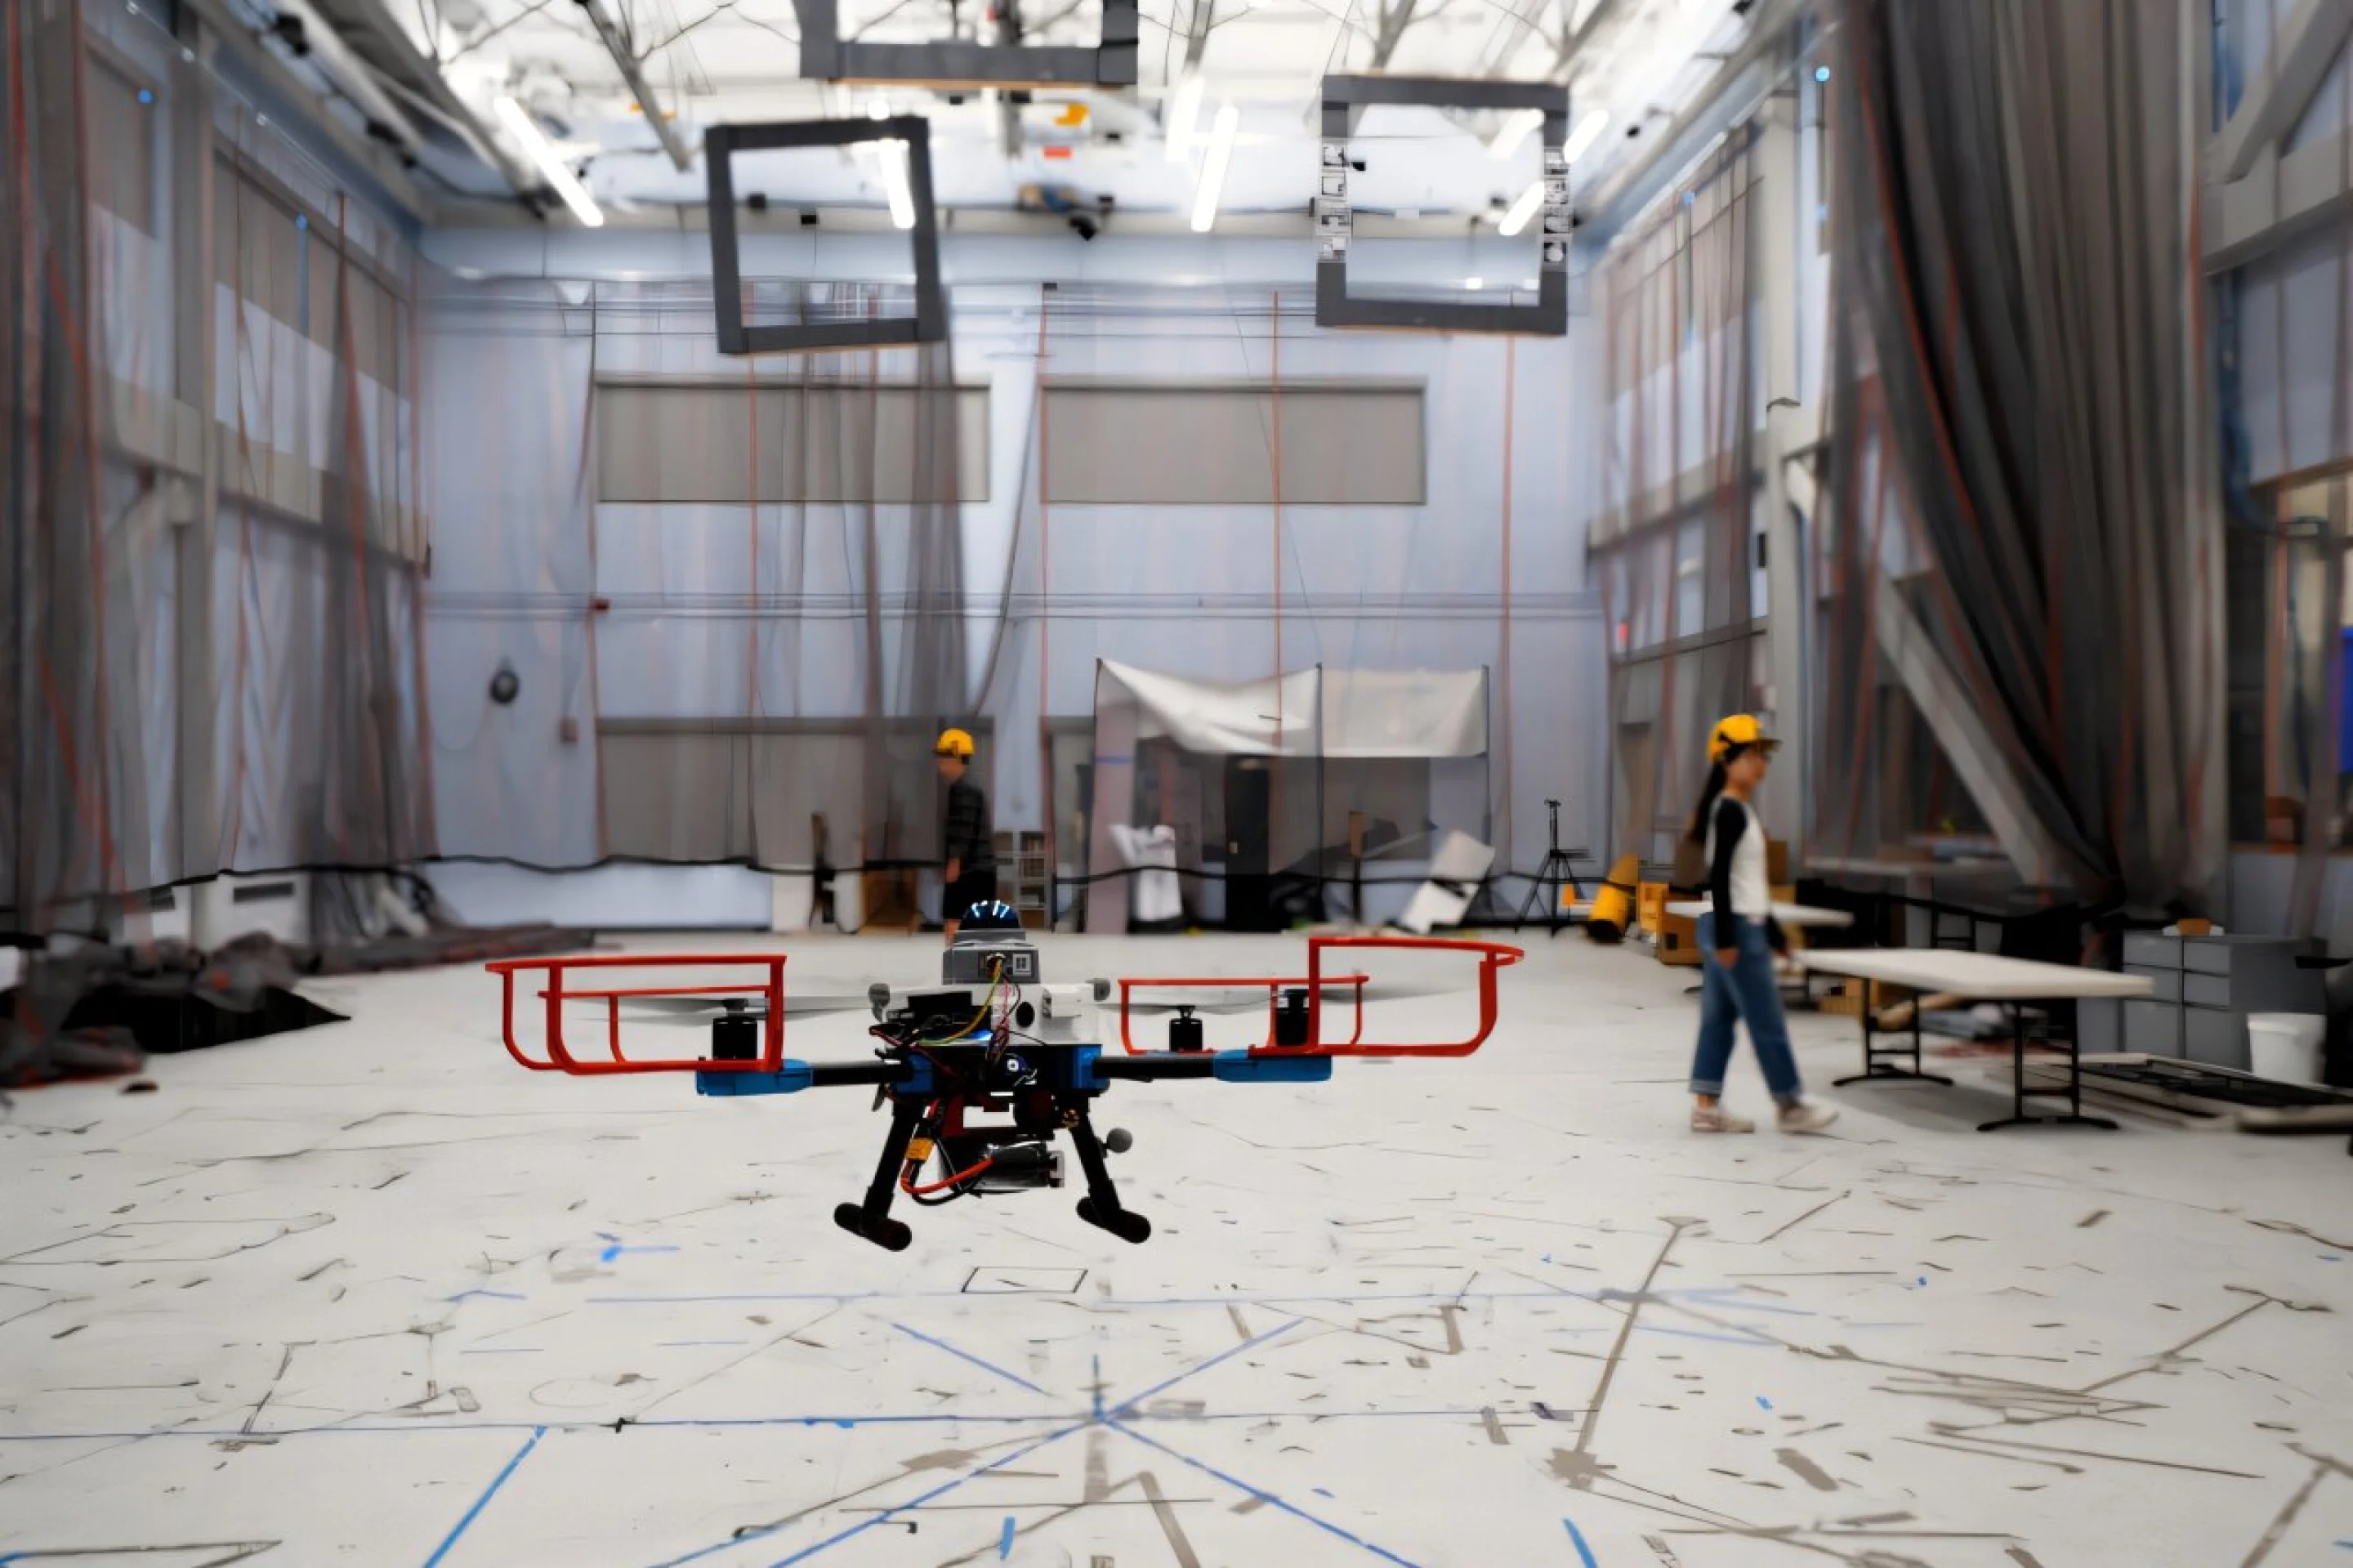
SANDO全名为“动态未知环境下的安全自主轨迹规划”。系统通过机载摄像头和传感器发现、分组并追踪动态障碍物,再以包围球描述这些物体在未来可能到达的区域。规划器将这些区域纳入航线计算,形成一系列随时间调整的无障碍空间段;同时利用热力图标记障碍物密集区域,引导无人机绕开拥挤地带。在安全走廊内,系统会计算较快的目标路线,并在无人机前进过程中根据环境变化重新规划。
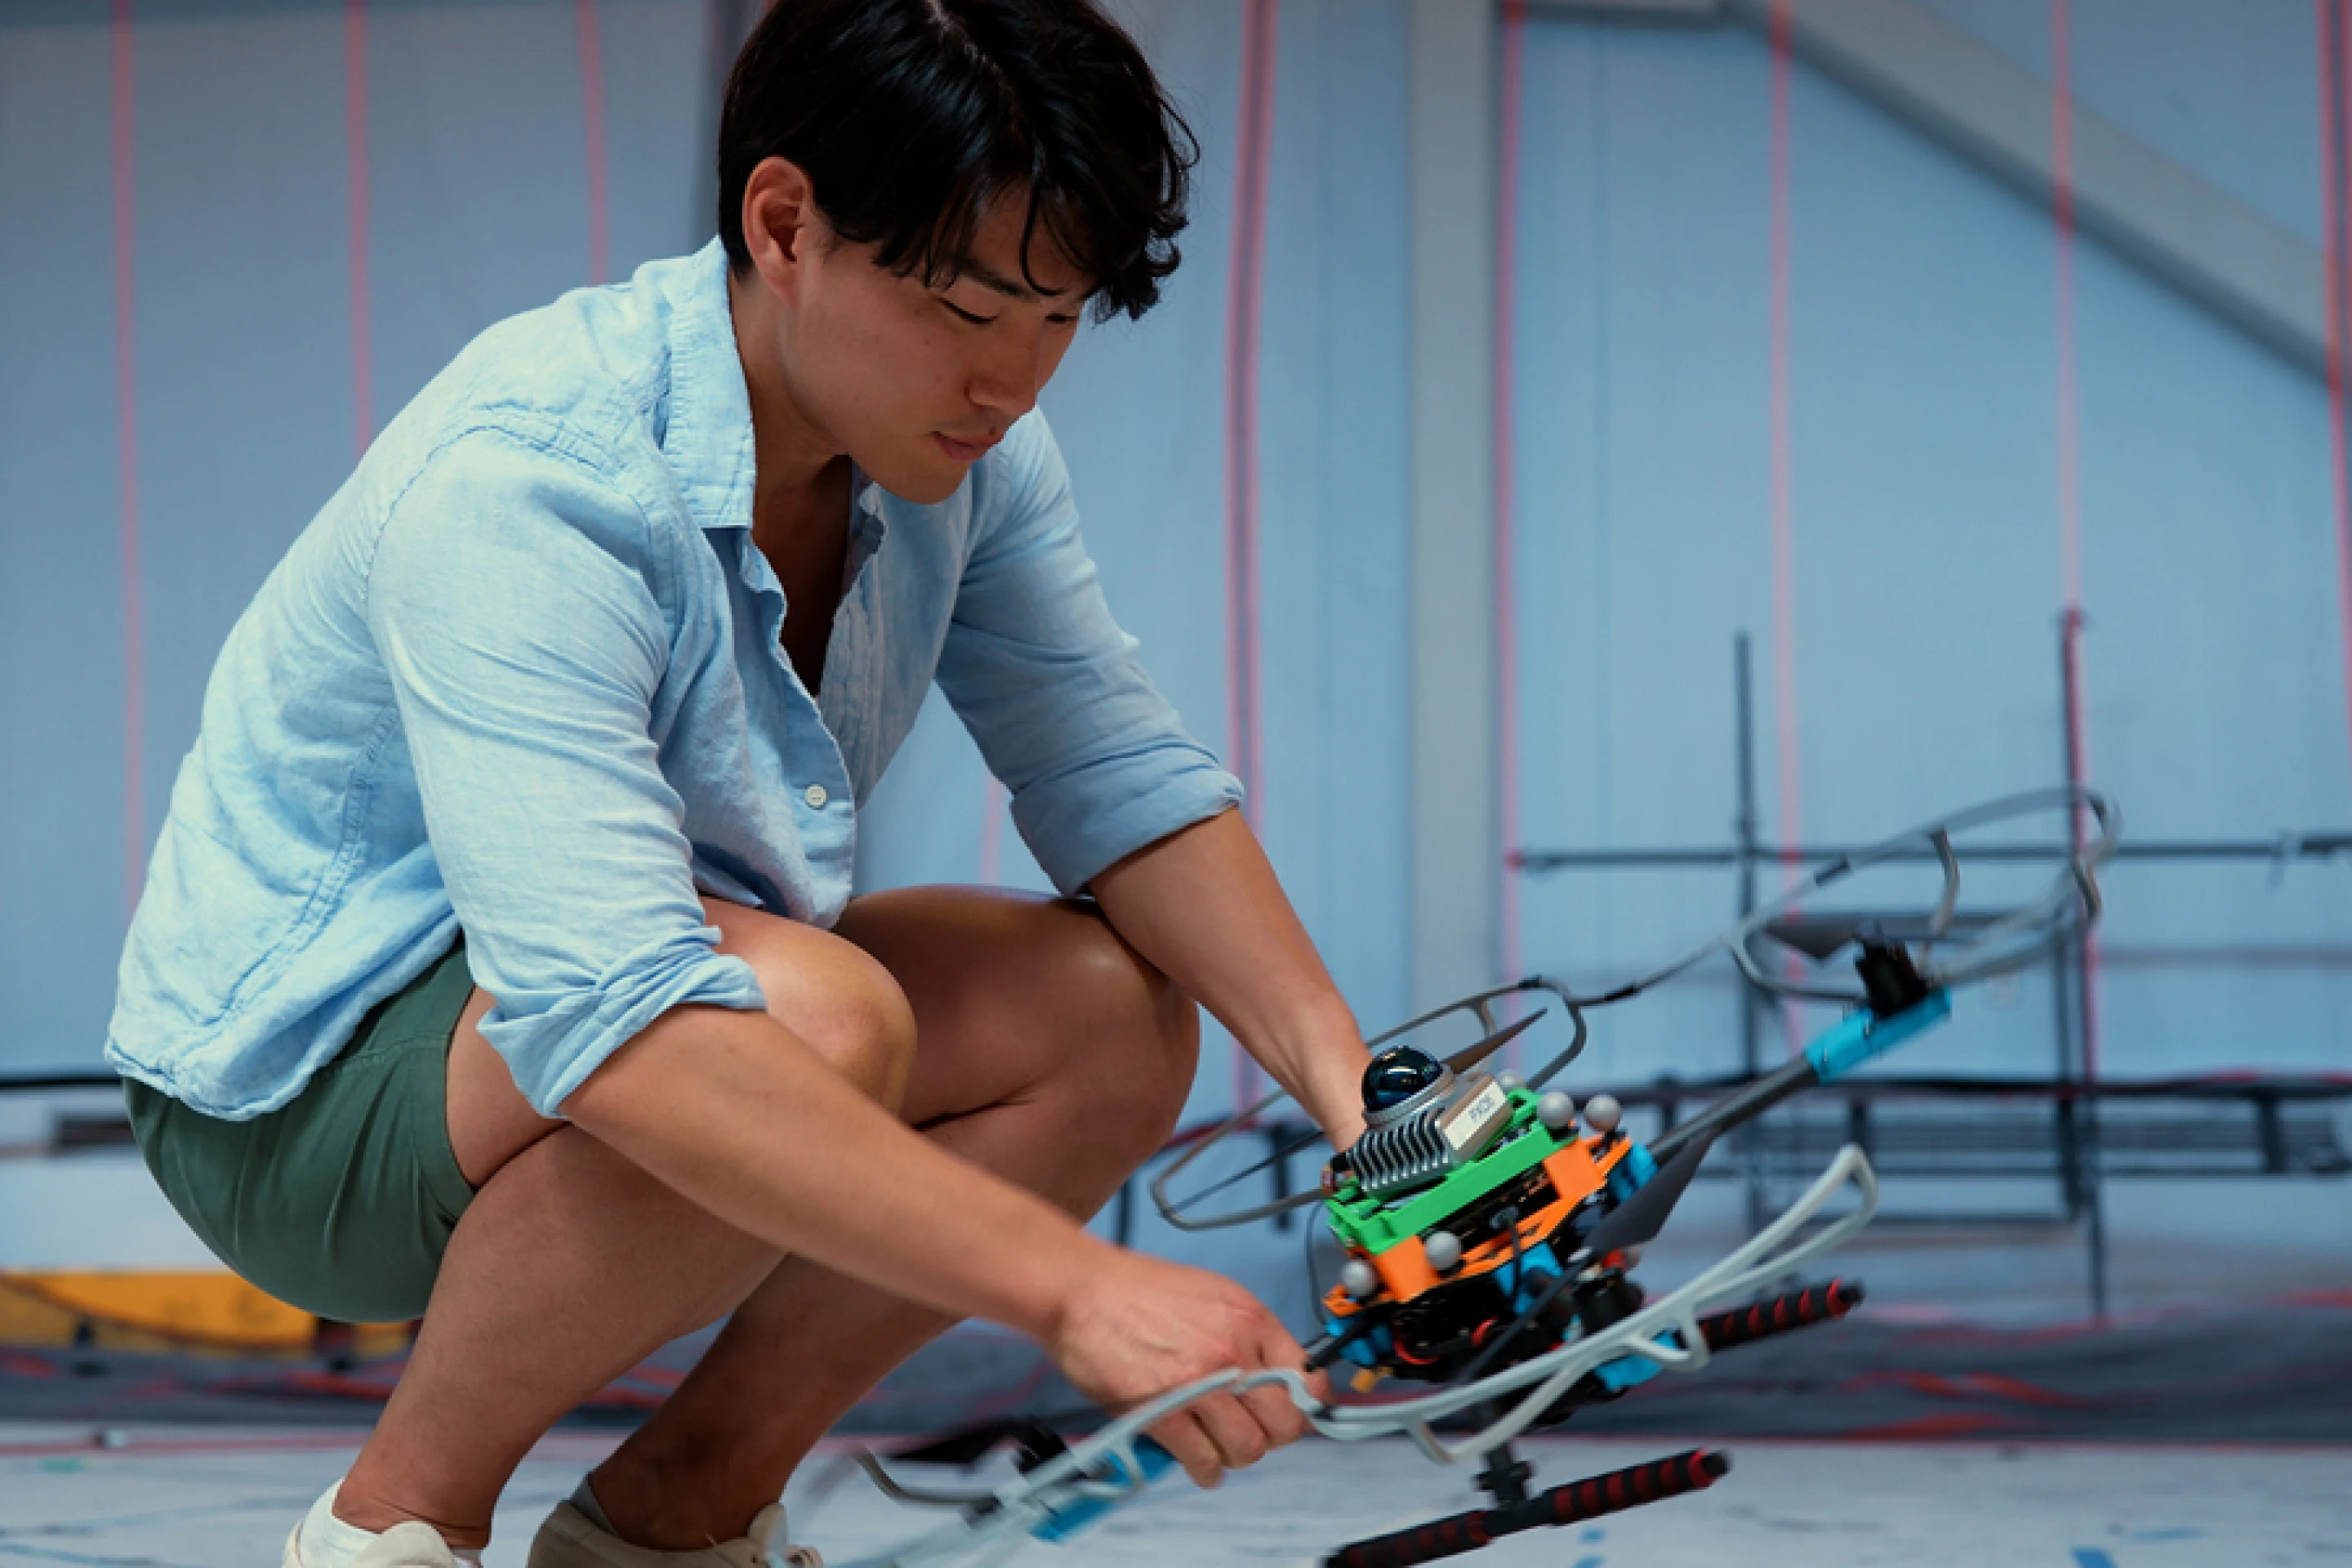
研究团队称,SANDO的核心特点是把避碰作为硬性约束,而非仅仅让算法“尽量避开”障碍物。研究人员从数学上证明,在满足系统假设的条件下,规划出的轨迹可以避开未知动态障碍物。关键前提是系统能够为障碍物移动速度设定可靠上限;它无需知道障碍物的精确意图或运动方向,但如果某个物体移动速度超过设定上限,安全保证便不再适用。
在仿真测试中,SANDO在所有测试环境中避开了碰撞,抵达目标点的速度也超过数种对比规划系统。研究团队还使用搭载机载计算机和传感器的无人机进行了12次真实飞行测试,期间成功避开所有移动障碍物。研究发表于《IEEE机器人学汇刊》,团队表示,系统未来可用于倒塌建筑搜救、矿井探查、火灾现场侦察或拥挤城区飞行,但目前仍属于研究成果,尚未证明已能在真实灾害任务中部署。
研究仍有实际限制。依赖障碍物速度上界的理论保证取决于感知与估算是否准确;在障碍物特别密集的场景中,为最坏情况预留的安全范围可能过于保守,导致路线绕行或规划效率下降。团队后续计划降低计算负担,并探索结合机器学习,让用户能以自然语言向机器人下达任务。