MIT超薄肌肉机器人靠蓝光驱动 在水中以每分钟4倍体长前进
麻省理工学院工程师研发出一款由活体骨骼肌细胞驱动的薄型水下机器人。装置没有传统电机,主体是两片可独立控制的凝胶鳍片,每片约长15毫米、宽7毫米、厚0.5毫米;表面覆盖着不足15微米厚的肌肉细胞薄层。研究团队让小鼠骨骼肌细胞表达可响应蓝光的光敏离子通道,照射约470纳米波长的蓝光后,细胞收缩并带动凝胶鳍片拍动,推动机器人在水中移动。
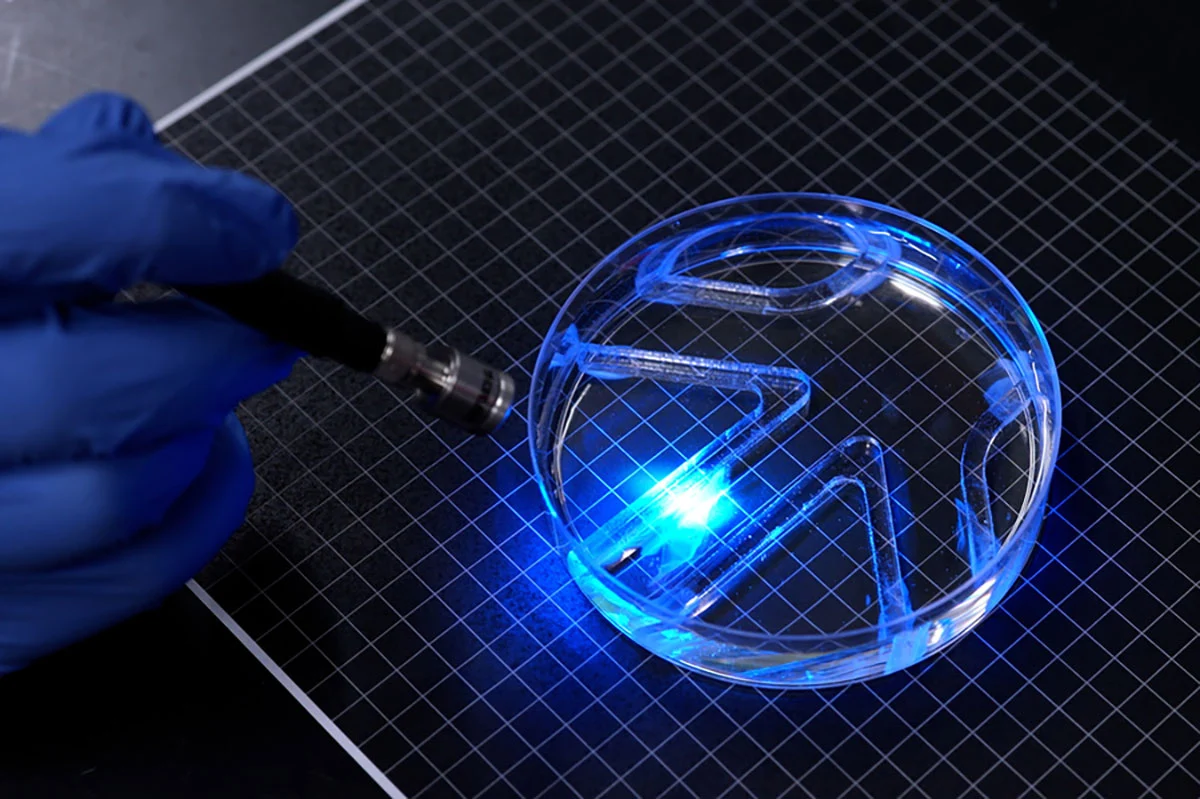
研究成果发表于《先进功能材料》。团队将名为GelMA的甲基丙烯酰化明胶制成支架,并在表面压印沟槽,引导肌肉细胞沿同一方向排列。与此前使用的纤维蛋白凝胶相比,GelMA支架更能承受肌肉收缩,不易随细胞动作皱缩;实验也发现,底部呈方形的沟槽比弧形沟槽更有利于肌细胞排列、融合成纤维并协同发力。研究人员还通过反复闪光刺激“训练”肌肉组织,增强其收缩位移。最终,两片各自控制的肌肉组织构成机器人的左右鳍,研究者可单独驱动一侧或同时驱动两侧,以改变行进方向和速度。
在培养皿水槽中,研究人员手动移动光源,引导机器人穿过简单迷宫。论文报告的直线最高速度约为每分钟4倍机身长度,旋转速度最高约每分钟1200度。MIT称,这一速度远低于奥运游泳选手,但与缓慢游动的牛鲨相近。这里的“导航”依赖外部人员操控光源,机器人尚未具备自主感知、决策或板载控制系统。
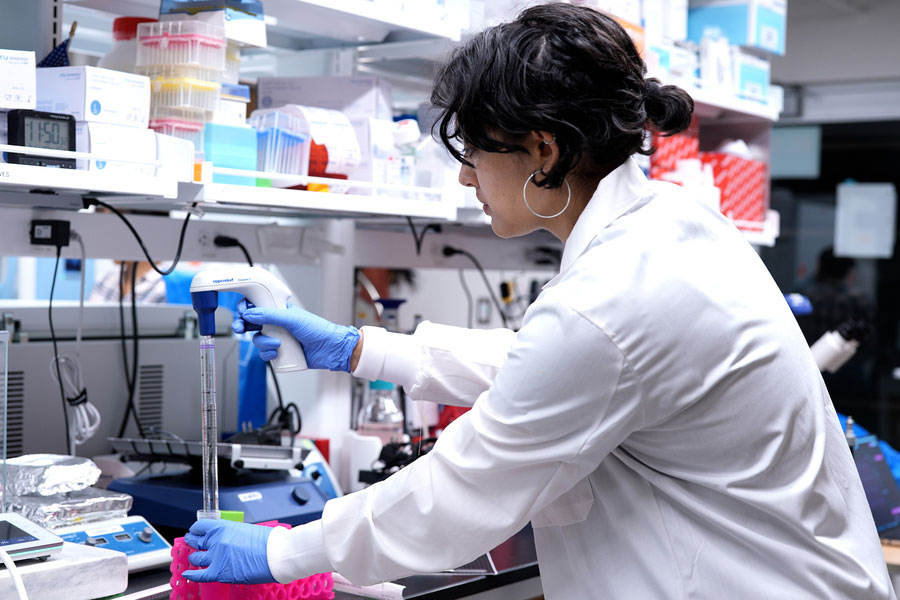
论文还报告,优化后的二维肌肉薄膜单位体积收缩力约为三维肌肉组织的20倍;其脱离固定支撑后的功能维持时间,从旧式纤维蛋白结构不足10分钟提升到GelMA结构超过30天。这个30天指肌肉薄膜执行器在实验中的无固定支撑功能寿命,并不代表机器人连续游泳一个月。研究显示,光刺激训练后的组织位移约为未训练对照组的4倍。
该设计旨在解决传统生物混合机器人体积较大、需要大量三维培养肌肉细胞的问题。研究团队认为,柔软、能响应环境且具有一定自我修复能力的活体组织,未来或可用于探索脆弱水域、环境监测等任务。不过研究仍依赖单一小鼠肌细胞系、简单鳍形和外部蓝光刺激;团队表示,下一步将优化机体结构以提高速度,并探索集成微型光源和便携电源。微创手术等应用目前只是远期设想,尚未经过实际验证。